
お問い合わせ
欲しいものを探す
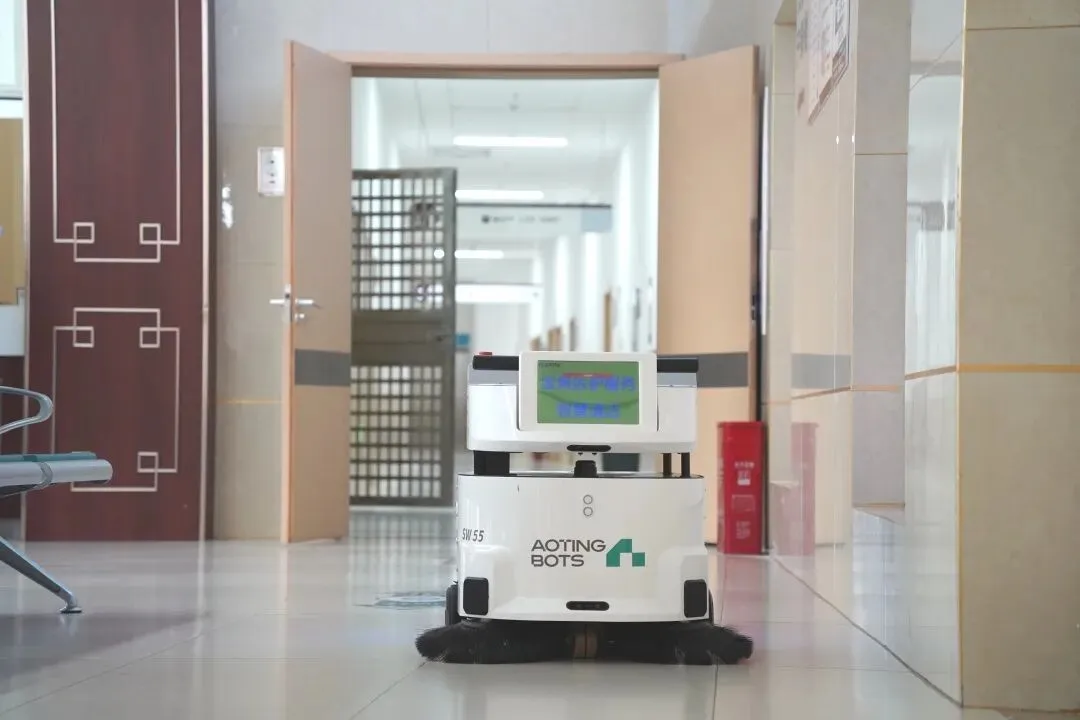
医療環境での清掃には、徹底性だけでなく、安全性、静かな操作、そして日常の病院機能への最小限の混乱が必要です。Aoting SW 55 Aウォーターレスクリーニングロボットは、インテリジェントナビゲーション、障害物回避、タスク管理と統合されたウォーターレスクリーニング技術を活用して、病院の運営現実に完璧に合わせます。
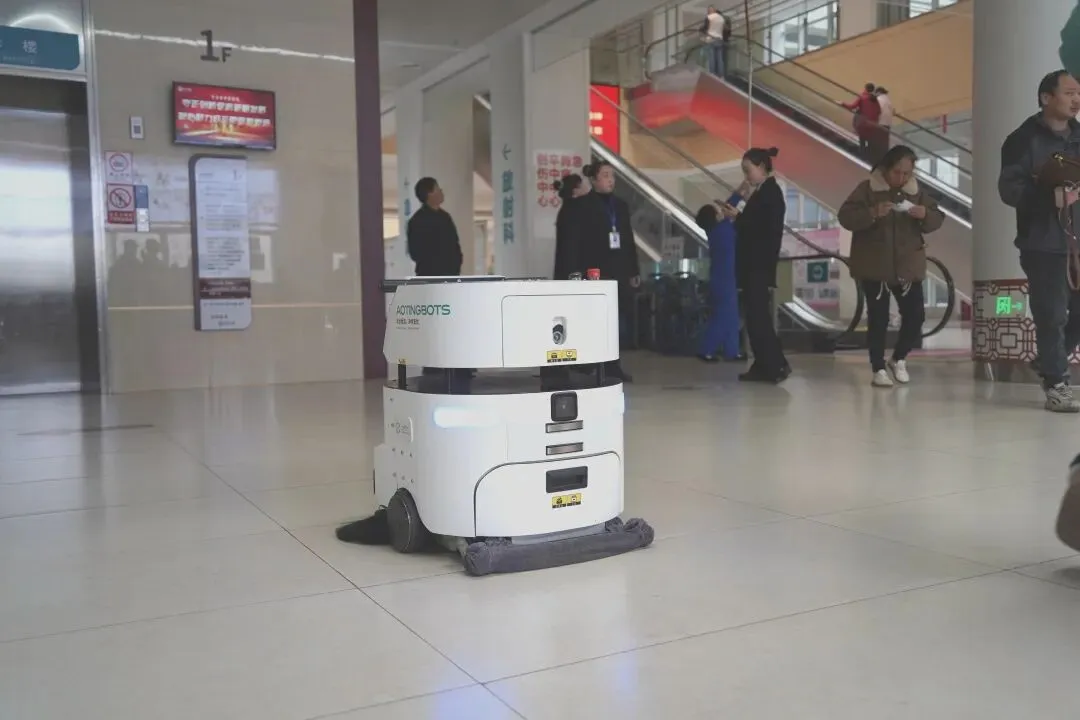
病院の外来ロビーには多くの人が通っています。従来の清掃方法は、頻繁な手動巡回、繰り返し掃除、ウェットモップに頼ることが多く、人件費が高く、営業時間が制限され、人の流れに干渉することがよくあります。
病院の運営に与える影響を最小限に抑えながら、高頻度の清掃をどのように実現できますか?
01/
ウォーターレスクリーニングのイノベーション
ウェットモッピングのリスクを排除する
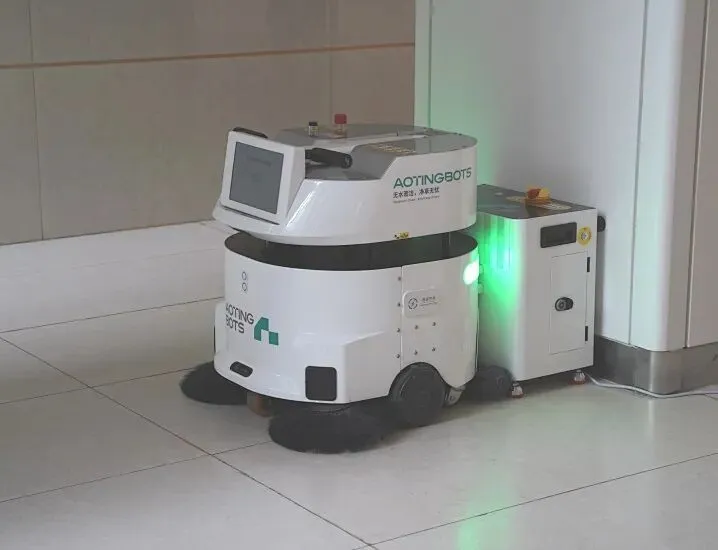
従来の湿式洗浄と比較して、水を使わない洗浄は、安全性、衛生性、および運用効率を向上させることで、病院の床のメンテナンスを変革します。
►スリップの危険を軽減する
濡れたモップは床を湿らせ、歩行者が多い地域ではスリップリスクを引き起こします。水なし洗浄により乾燥時間が不要になり、交通量の多い病院ゾーンに最適です。
►交差汚染のリスクを低減する
排水の生成と処分を排除し、ウェットモップへの依存を減らすことにより、このアプローチは洗浄過程での二次汚染のリスクを低減します。
►高頻度の使用に最適化されています
頻繁な水の補充や排水を必要とせず、特定の地域や期間に基づいて柔軟に清掃タスクをスケジュールできます。
02/
一つの掃除:掃除、ブラッシング、掃除機、プッシュ
目に見える破片と細かい粉塵の両方を管理する
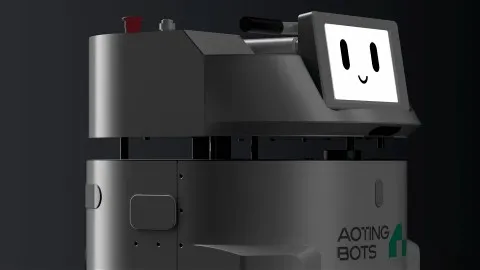
目に見えるごみを超えて、微小なほこりにも注意が必要です。Aoting SW 55 Aは、デュアルメインブラシとデュアルサイドブラシの構成を利用して、ごみをユニットの内部収集システムに向けます。強力な掃除機によって補完され、微粒子が環境に拡散するのを防ぎ、ほこりを効果的に封じ込めます。目に見えるごみから微小なほこりまで、病院の包括的かつ一貫した床清掃を保証します。
03/
多次元障害物回避システム
ダイナミックな病院の歩行交通に適応する
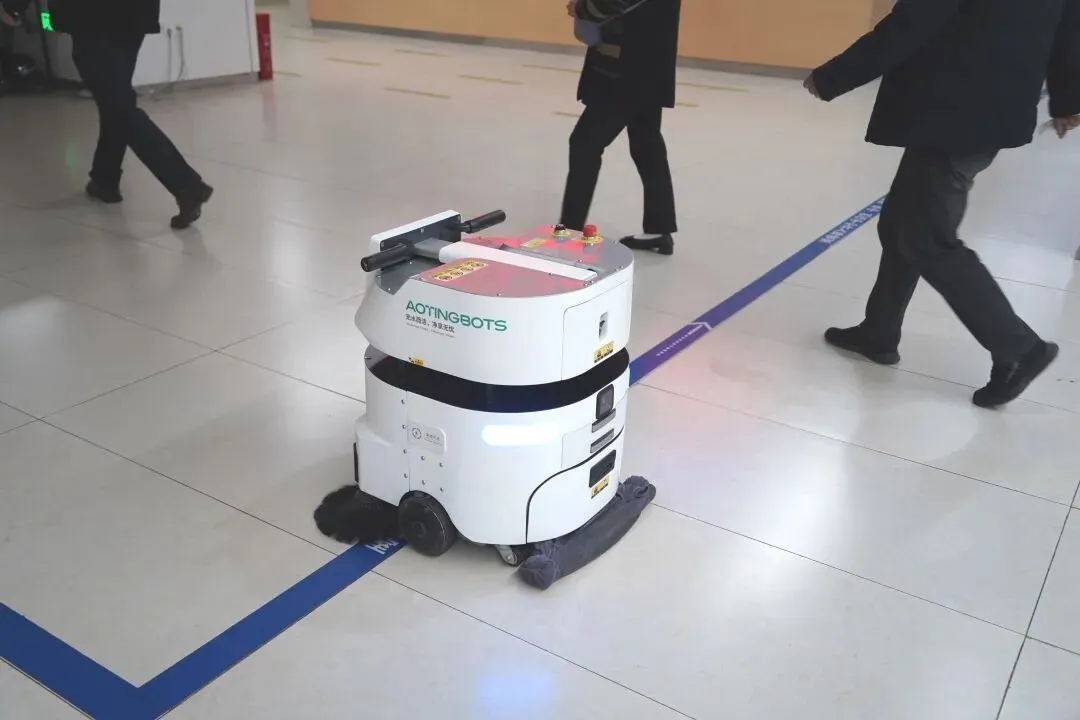
掃除ロボットにおける真の知能は、単純なナビゲーションを超えて、健全な判断を下し、障害物を回避する能力が必要です。掃除過程では、患者、医療スタッフ、さまざまな機器がいつでもロボットの進路に現れる可能性があります。知的なナビゲーションと障害物回避システムを備えたAodin SW 55 Aは、環境に基づいて自律的にルートを計画し、柔軟に人や障害物を回避して、清掃作業が病院の速いリズムに合わせて同期するようにします。
04/
マルチフロアオペレーション
病院施設全体にわたる包括的なカバレッジ
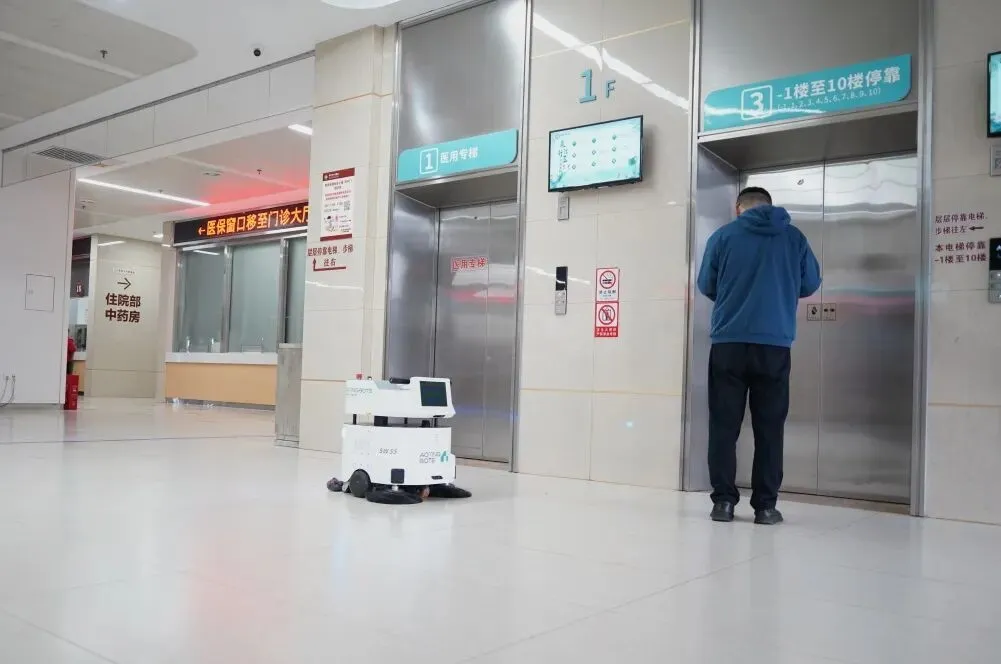
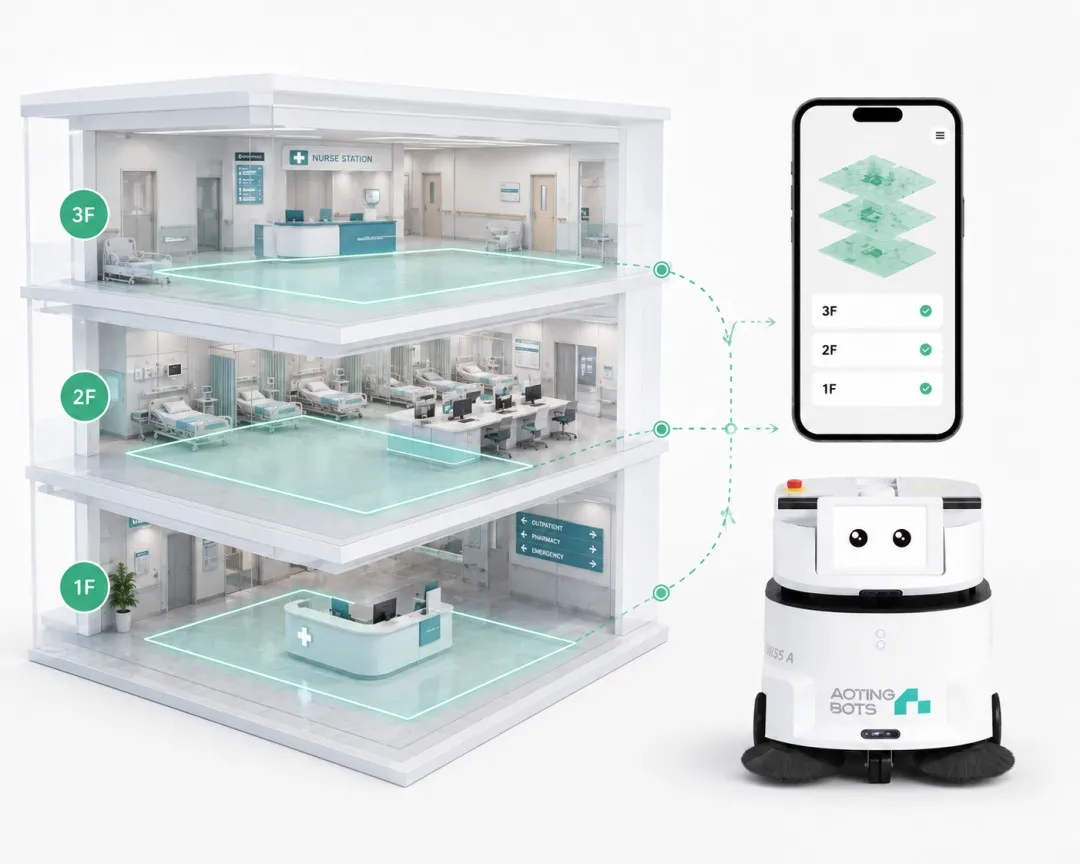
病院は通常、複数階、複雑なレイアウト、多様な歩行パターンによって特徴付けられており、清掃作業はしばしば高度に分散しています。特定の運用要件を満たすために、Aodin SW 55 Aは複数階の運用が可能であり、清掃範囲を大幅に拡大しています。外来ロビーから公共廊下、さまざまな階や機能ゾーンにわたって、ロボットは事前に設定されたタスクに基づいて清掃計画を実行します。これにより、機器や人員を異なるエリア間で頻繁に移動することに関連する管理負担が軽減されます。
05/
人間とロボットのコラボレーション
病院向けスマートクリーニングソリューションの開発
高度なスマートハードウェアの完全な価値を引き出すためには、施設管理サービスエコシステムに深く統合する必要があります。私たちのパートナーである東源人志サービスグループは、病院の複雑な環境に特化したスマートクリーニングサービスを開発しました。単にロボットを人間スタッフの代わりに展開するのではなく、このソリューションは、現場の病院清掃チームが直面する現実世界の痛みに対処します。Aodin SW 55 A-無水清掃ロボット-を既存の物件管理ワークフローに完全に統合することで、「人間+ロボット」の協力モデルを確立しました。
ロボットは高頻度で繰り返される床掃除のタスクを処理し、外来ロビーや公共回廊などのエリアに対して自動化された包括的なカバレッジを提供します。一方、人間の清掃スタッフは、深い清掃や現場の運営管理など、高い価値のあるタスクに集中することができます。このソリューションの導入以来、病院は清掃反応速度とカバレッジ頻度の両方で約50%の改善を見ています。このアプローチは、労働コストを最適化しながら、運営の安全性と清掃効率をバランスさせ、医療機関におけるスマートクリーニングの実用的なモデルとして機能しています。
今後、Aodinの無水清掃ロボットは、病院の特定の清掃ニーズに基づいて進化し続け、医療環境内でのスマートクリーニングのさらなる可能性を探求していきます。
医療環境での清掃には、徹底性だけでなく、安全性、静かな操作、そして日常の病院機能への最小限の混乱が必要です。Aoting SW 55 Aウォーターレスクリーニングロボットは、インテリジェントナビゲーション、障害物回避、タスク管理と統合されたウォーターレスクリーニング技術を活用して、病院の運営現実に完璧に合わせます。
病院の外来ロビーには多くの人が通っています。従来の清掃方法は、頻繁な手動巡回、繰り返し掃除、ウェットモップに頼ることが多く、人件費が高く、営業時間が制限され、人の流れに干渉することがよくあります。
病院の運営に与える影響を最小限に抑えながら、高頻度の清掃をどのように実現できますか?
01/
ウォーターレスクリーニングのイノベーション
ウェットモッピングのリスクを排除する
従来の湿式洗浄と比較して、水を使わない洗浄は、安全性、衛生性、および運用効率を向上させることで、病院の床のメンテナンスを変革します。
►スリップの危険を軽減する
濡れたモップは床を湿らせ、歩行者が多い地域ではスリップリスクを引き起こします。水なし洗浄により乾燥時間が不要になり、交通量の多い病院ゾーンに最適です。
►交差汚染のリスクを低減する
排水の生成と処分を排除し、ウェットモップへの依存を減らすことにより、このアプローチは洗浄過程での二次汚染のリスクを低減します。
►高頻度の使用に最適化されています
頻繁な水の補充や排水を必要とせず、特定の地域や期間に基づいて柔軟に清掃タスクをスケジュールできます。
02/
一つの掃除:掃除、ブラッシング、掃除機、プッシュ
目に見える破片と細かい粉塵の両方を管理する
目に見えるごみを超えて、微小なほこりにも注意が必要です。Aoting SW 55 Aは、デュアルメインブラシとデュアルサイドブラシの構成を利用して、ごみをユニットの内部収集システムに向けます。強力な掃除機によって補完され、微粒子が環境に拡散するのを防ぎ、ほこりを効果的に封じ込めます。目に見えるごみから微小なほこりまで、病院の包括的かつ一貫した床清掃を保証します。
03/
多次元障害物回避システム
ダイナミックな病院の歩行交通に適応する
掃除ロボットにおける真の知能は、単純なナビゲーションを超えて、健全な判断を下し、障害物を回避する能力が必要です。掃除過程では、患者、医療スタッフ、さまざまな機器がいつでもロボットの進路に現れる可能性があります。知的なナビゲーションと障害物回避システムを備えたAodin SW 55 Aは、環境に基づいて自律的にルートを計画し、柔軟に人や障害物を回避して、清掃作業が病院の速いリズムに合わせて同期するようにします。
04/
マルチフロアオペレーション
病院施設全体にわたる包括的なカバレッジ
病院は通常、複数階、複雑なレイアウト、多様な歩行パターンによって特徴付けられており、清掃作業はしばしば高度に分散しています。特定の運用要件を満たすために、Aodin SW 55 Aは複数階の運用が可能であり、清掃範囲を大幅に拡大しています。外来ロビーから公共廊下、さまざまな階や機能ゾーンにわたって、ロボットは事前に設定されたタスクに基づいて清掃計画を実行します。これにより、機器や人員を異なるエリア間で頻繁に移動することに関連する管理負担が軽減されます。
05/
人間とロボットのコラボレーション
病院向けスマートクリーニングソリューションの開発
高度なスマートハードウェアの完全な価値を引き出すためには、施設管理サービスエコシステムに深く統合する必要があります。私たちのパートナーである東源人志サービスグループは、病院の複雑な環境に特化したスマートクリーニングサービスを開発しました。単にロボットを人間スタッフの代わりに展開するのではなく、このソリューションは、現場の病院清掃チームが直面する現実世界の痛みに対処します。Aodin SW 55 A-無水清掃ロボット-を既存の物件管理ワークフローに完全に統合することで、「人間+ロボット」の協力モデルを確立しました。
ロボットは高頻度で繰り返される床掃除のタスクを処理し、外来ロビーや公共回廊などのエリアに対して自動化された包括的なカバレッジを提供します。一方、人間の清掃スタッフは、深い清掃や現場の運営管理など、高い価値のあるタスクに集中することができます。このソリューションの導入以来、病院は清掃反応速度とカバレッジ頻度の両方で約50%の改善を見ています。このアプローチは、労働コストを最適化しながら、運営の安全性と清掃効率をバランスさせ、医療機関におけるスマートクリーニングの実用的なモデルとして機能しています。
今後、Aodinの無水清掃ロボットは、病院の特定の清掃ニーズに基づいて進化し続け、医療環境内でのスマートクリーニングのさらなる可能性を探求していきます。
お問い合わせ


