
お問い合わせ
欲しいものを探す
オフィスビルの清掃ロボットは、ロビー、廊下、受付エリア、共有ワークスペースの定期的な床のメンテナンスを自動化することができます。適切なソリューションは、床材、建物のレイアウト、歩行者の交通量、営業時間、清掃頻度によって異なります。
倉庫や工場とは異なり、オフィスビルには、従業員、訪問者、家具、および敏感な作業環境の周りで動作できる清掃機器が必要です。したがって、騒音、ナビゲーションの精度、および最小限の混乱が重要な選択要因です。
自律清掃は、ロボットが予測可能な床清掃ルートを処理し、清掃スタッフがデスククリーニング、洗面所、詳細な表面メンテナンスなど、人間の判断が必要なタスクを管理する場合に最も効果的です。
すべてのオフィスエリアが同じ運用条件を提供しているわけではありません。オープンスペースや長い廊下は、一般的に家具付きの会議室や混雑したワークステーションよりも予測可能なルートを提供します。
実用的な展開計画は、建物を清掃ゾーンに分割する必要があります。
| オフィスエリア | クリーニングの要件 | ロボットの適合性 |
|---|---|---|
| メインロビー | 頻繁なほこりやゴミの除去 | 高い |
| 受付エリア | 家具や訪問者の周りの床をきれいにする | 高く、ルートの調整があります |
| 廊下 | 長い経路に沿って繰り返し清掃 | 高い |
| オープンプランのオフィス | 机や椅子の周りの掃除 | 中程度から高い |
| ミーティングルーム | 占有率に応じた柔軟なスケジューリング | 適度 |
| カフェテリア | 食品粒子と変化する障害物 | 評価が必要です |
| 階段 | ステップと垂直方向の遷移 | スタンダードフロアロボットには適していません |
| トイレ | 詳細な衛生と設備の清掃 | 専用の清掃方法が必要です |
ロビーや受付エリアは、定期的な歩行者の移動と目に見える汚れの蓄積を経験するため、実用的な出発点です。
廊下には比較的一貫した清掃ルートがあります。その適合性は、利用可能な幅、ドアの位置、家具の配置、歩行者の流れによって異なります。
オープンプランのオフィスでは、より注意深いマッピングが必要です。椅子、ケーブル、一時的な収納、個人の所有物は、一日中利用可能な清掃スペースを変更する可能性があります。
会議室は、居住者が去った後の定期的な清掃に適しています。これにより、中断が減り、ルート計画がより予測可能になります。
シンガポール国立環境庁の2026年の清掃ガイダンスは、自律型ロボットに適していることで施設を区別しています。オープンアトリウムや廊下は非常に適している一方、散らかった部屋や高交通量のスペースはより考慮が必要です。
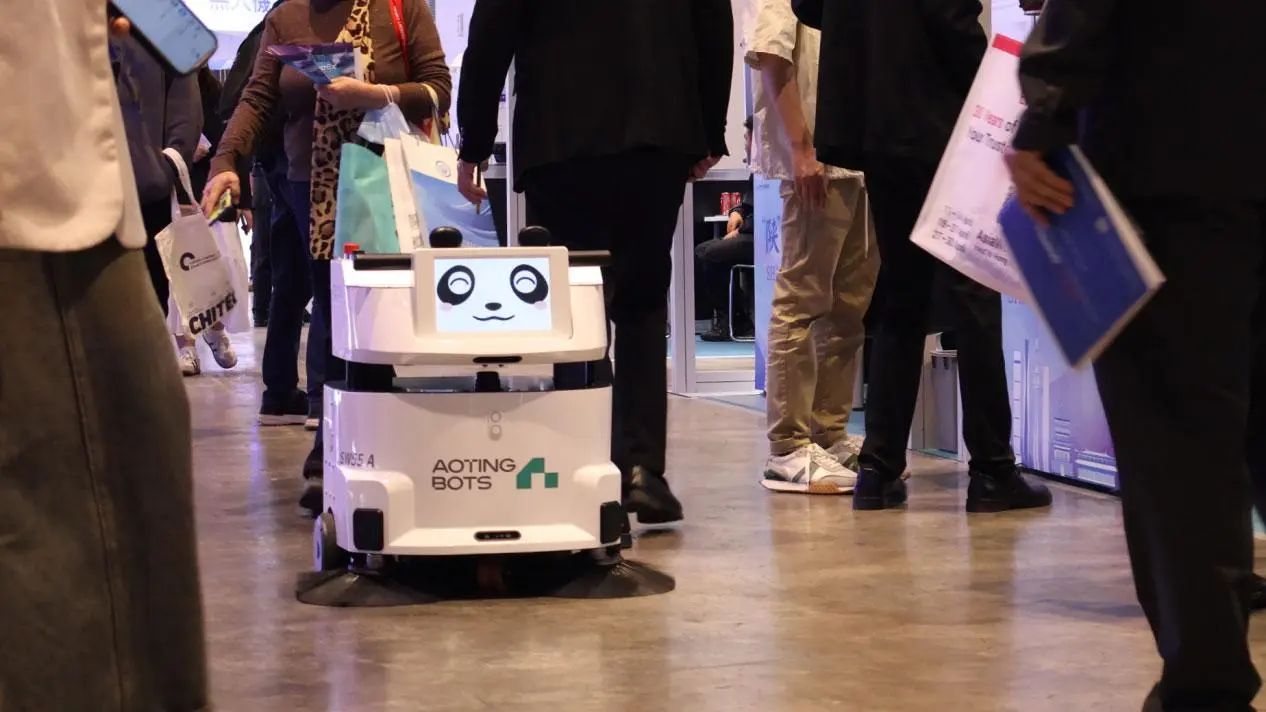
設備の選択は、広告されている最大の清掃能力ではなく、建物の実際の清掃条件から始めるべきです。
5つの技術的要因に特に注意が必要です。
オフィスビルは一般的にいくつかの床材を組み合わせています。
受付エリアには大理石と人工石があります。
廊下にはセラミックタイルとテラゾーがあります。
エグゼクティブスペースにはハードウッドまたはエンジニアリングウッドがあります。
オフィスや会議室に短いパイルのカーペットを敷く。
共用施設にはプラスチックやその他の弾力性のある床材があります。
ロボットは遭遇する特定の表面に適している必要があります。カーペットの厚さ、床の移行、表面仕上げ、および清掃方法はパフォーマンスに影響を与える可能性があります。
混合床環境の場合、1台の機械が必要な表面を処理できるかどうか、または異なる清掃方法が必要かどうかを評価してください。
水を使わない掃除ロボットは、オペレーターが定期的な床のメンテナンスに排水を導入せずに掃除、掃除、ほこり取りを組み合わせたい場合に役立ちます。
ただし、水を使わないクリーニングは、深いカーペット抽出や専門的なシミ処理と混同すべきではありません。これらのタスクには、従来の機器が必要な場合があります。
占有されたオフィスビルにおいて、騒音は主要な考慮事項です。
清掃作業は、レセプションデスク、会議室、電話エリア、従業員ワークステーションの近くに置く場合があります。
機器の公表された動作騒音レベルを比較し、実際の環境でテストしてください。騒音は、清掃モード、床材、ブラシの状態、および動作条件によって異なる場合があります。
例えば、 AotingBots SW 55は商用の清掃ロボットです。 公表された騒音レベルは62 dB(A)以下です。また、騒音管理が重要な環境では、静音動作モードを提供します。
適切な運営スケジュールは、現地試験を通じて決定する必要があります。
オフィスの環境は一日中変化します。
従業員が椅子を移動し、訪問者が受付エリアに入り、清掃カートが廊下を占有し、仮設物が確立されたルートに沿って現れます。
オフィスビルの清掃ロボットは、信頼性の高いマッピング、位置決め、障害物検出を提供する必要があります。
評価する:
レーザーベースのナビゲーションと位置決め。
リアルタイム障害物検知
ルート計画と地図の更新。
制限区域の管理。
ルートの自動復旧
手動介入オプション
ナビゲーションは、静かな期間と混雑した期間の両方でテストする必要があります。
ガラスのパーティション、反射面、狭い通路、エントランスマット、低レベルの障害物に特に注意してください。これらの条件は知覚とルート実行に影響を与える可能性があります。
バッテリーの耐久性によって、ロボットを異なる建物ゾーンにスケジュールする方法が決まります。
バイヤーは、広告された清掃効率と実際に完了したカバレッジを区別する必要があります。公表された生産性の数字には、中断、障害物、ルート変更、充電が含まれていない場合があります。
以下を考慮してください:
| パラメータ | 何故それが重要なのか |
|---|---|
| クリーニングの効率 | 潜在的なエリアカバレッジを示す |
| バッテリーの耐久性 | 使用可能な稼働時間を決定する |
| 充電時間 | 毎日のスケジュールに影響を与えます |
| クリーニングの幅 | ルート効率に影響 |
| 廃棄物の容量 | メンテナンスの頻度を決定する |
| マッピング容量 | レイアウトの拡大や変更をサポート |
理論的な生産性が高いロボットが必ずしも良い選択肢ではありません。オフィス家具をナビゲートし、スケジュールされたルートを完了できるコンパクトな機械は、より良い操作性を提供するかもしれません。
マルチフロアオフィスビルは追加要件を導入します。
ロボットはエレベーターやアクセスゲート、制御された建物の入り口とやり取りする必要があるかもしれません。これらの機能は、互換性のあるインターフェースと建物の既存のインフラストラクチャに依存します。
機器を選択する前に、確認してください:
エレベータ制御がサポートされているかどうか。
アクセス制御の統合が利用可能かどうか。
Wi-Fiのカバレッジが十分かどうか。
充電場所が利用可能かどうか。
リモートタスク監視がサポートされているかどうか。
複数のユーザーが異なるアクセス許可を必要とするかどうか。
国家環境庁は、遠隔操作リフトやドア、十分な操縦スペース、安定したWi-Fi、充電インフラを重要な展開上の考慮事項として強調しています。
成功した展開には、マシンをオンにしてマップを作成する以上のことが必要です。
構造化された実施過程は、施設管理者が不適切な領域を特定し、実行可能な清掃スケジュールを確立するのに役立ちます。
ステップ1:サイトの評価を行う
意図された清掃エリアを点検し、床材、廊下の幅、出入り口、家具、床の移行、歩行者の通行を記録してください。
マッピングを開始する前に、制限されたエリアと潜在的なナビゲーション障害を特定してください。
ステップ2:建物を清掃ゾーンに分ける
ロビー、廊下、オープンオフィス、会議エリアを管理しやすいルートに分けてください。
占有率と清掃頻度に応じて、異なる清掃スケジュールを割り当てます。
ステップ3:地図と運行スケジュールを設定する
クリーニングルートを作成し、制限されたゾーンを定義します。機器によってサポートされている場合は、異なる動作速度とスケジュールを設定します。
占有されたオフィスについては、予測可能なルートを優先し、従業員の近くで不必要な移動を避けてください。
ステップ4:実際の条件下でロボットをテストする
代表的な勤務期間中にトライアルクリーニングセッションを実施してください。
完了したエリア、見逃したセクション、障害物に関連する中断、充電頻度、および手動介入を記録します。
ステップ5:清掃と施設スタッフの訓練
スタッフは、操作、緊急停止、廃棄物処理、充電、定期メンテナンス、基本的なトラブルシューティングを理解する必要があります。
運用上のアラートに対応するための明確な責任を確立してください。
ステップ6:パフォーマンスを確認し、ルートを調整する
不完全な箇所や繰り返し発生する中断を特定するために、清掃レポートと現場検査を使用してください。
家具のレイアウトや建物の操作が変更された場合は、ルートを更新してください。
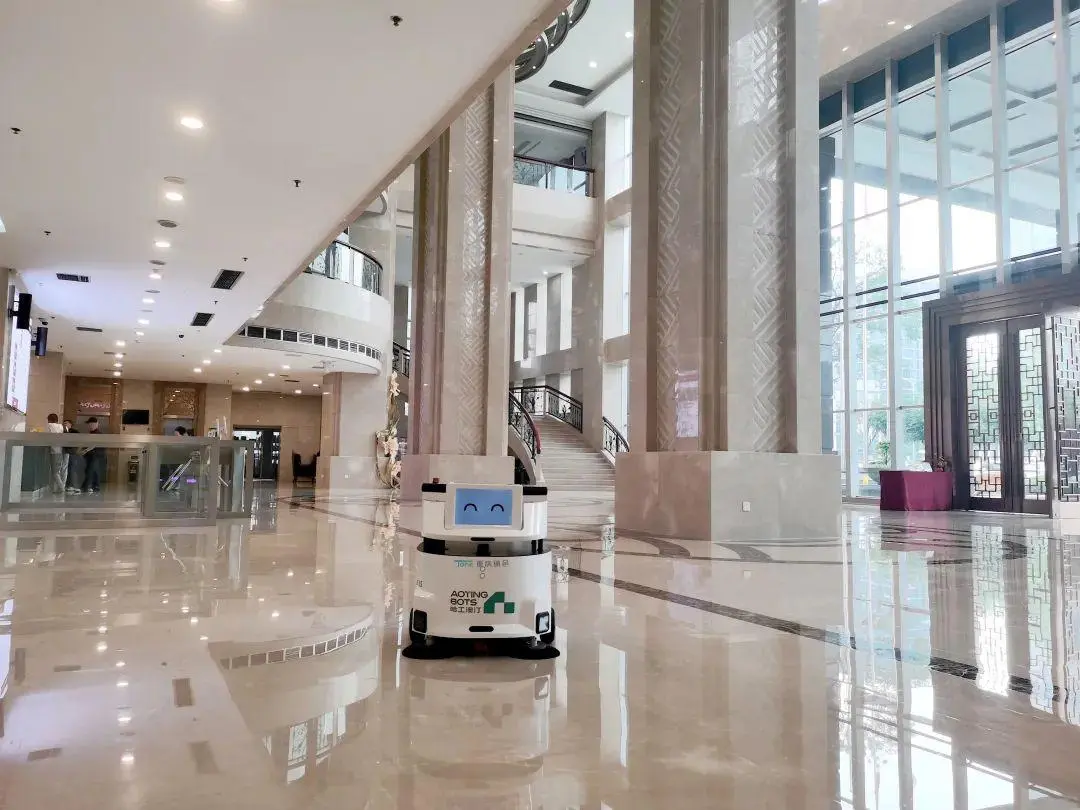
評価するとき オフィスビルの掃除ロボットAotingBots SW 55 Aは、中規模および小規模の商業環境に考慮すべき関連モデルです。
その公表された仕様には、以下が含まれます:
| 技術的パラメータ | SW 55 A |
|---|---|
| 寸法 | 615×58 5×650 mm |
| ロボットの重量 | 91のkg |
| クリーニングの効率 | 1,200のmの²/h |
| クリーニングパス | 615/705のmm |
| バッテリー容量 | 52ああ |
| ハードフロア耐久 | 12時間まで |
| サイレントモード耐久性 | 最長16.5時間まで |
| 充電時間 | 2時間です |
| 騒音レベル | ≤62デシベル(A) |
| 最大マッピング面積 | 40,000平方メートル |
これらはmanufacturer-published仕様であり、毎日の清掃結果を保証するものではありません。
SW 55 Aには4つのクリーニング機能が統合されています。
スクラブ。
掃除だ
掃除機をかける。
ダストモップ。
その水を使わないクリーニングデザインは、商業用屋内環境を対象としています。製品は、表面の適合性に応じて、ハードフロア、木製フローリング、カーペットをサポートしています。
その他の関連機能には、以下が含まれます:
0 cmのエッジクリーニング技術。
360度レーザーとマルチセンサーの位置決め。
リアルタイムマップ更新
エレベーターとアクセス制御の統合をサポートします。
リモートタスク管理とクリーニングレポート。
任意のセキュリティ監視および検査機能。
オフィスの廊下や家具付きスペースには、コンパクトな寸法を検討する価値があります。ただし、実際の通路のクリアランスと回転スペースは、現地調査中に確認する必要があります。
製品のアプリケーション情報には、オフィスビル、ホテル、ショッピングモール、会議センターなどが含まれています。
より広い装置の比較のために、バイヤーは探検できます AotingBotsの商用清掃ロボットレンジ レビューする 自律型清掃ロボットの選定基準。
AotingBotsは、2026年のCCE上海清掃業界イベントで発表されたインドネシアのジャカルタにおけるオフィスコンプレックスの展開も文書化しています。これにより、商業ビルアプリケーションの追加の参照が提供されます。 オフィスビルの展開について読む。
施設管理者にとって、次のステップは、容量だけで機器を選択するのではなく、公開された仕様を実際の床の状態、運転スケジュール、建物のインフラと比較することです。
はい。商業用清掃ロボットは、歩行者の交通を中心にルート、動作速度、スケジュールが設定されている場合、占有された建物で動作することができます。混雑した地域では、追加の監督が必要になる場合があります。
ロビー、受付エリア、オープンな廊下、そして大きな共有スペースは実用的な出発点です。一般的に、小さな家具付きの部屋よりも予測可能なルートを提供します。
一部の商用モデルは複数の床材をサポートしています。互換性は、カーペットの構造、表面状態、クリーニング機能、およびメーカーの仕様によって異なります。
騒音はモデルと動作モードによって異なります。購入者は、定期的なスケジュールを設定する前に、公表されたdB(A)の評価を比較し、占有されたワークスペースで試験を実施する必要があります。
一部のモデルはエレベーター制御とアクセス制御の統合をサポートしています。互換性は、ロボットのインターフェース、エレベーター制御システム、および建物のセキュリティ対策に依存します。
頻度は、歩行者の流れ、床材、占有率、および清掃基準によって異なります。ロビーや入り口は、個室や会議室よりも頻繁な清掃が必要な場合があります。
彼らは繰り返し可能な床のメンテナンスタスクを自動化するためのツールとしてよりよく見られています。人間のスタッフは、詳細な清掃、洗面所、こぼれた対応、複雑な判断を伴うタスクにとって重要です。
フロアの互換性、ナビゲーション、騒音、バッテリーの耐久性、充電の手配、アクセス制限、およびメンテナンス要件を確認します。サイトトライアルは、公開された仕様が実用的な性能に変換されるかどうかを確認するのに役立ちます。
1.1。AotingBots SW 55 A公式製品ページ -製品仕様、清掃機能、およびオフィスビルのアプリケーション。
2.2。 シンガポールNEA:成果ベースのクリーニング契約の仕様ガイド第3版(2026年) ロボットの適合性、施設インフラ、および清掃展開の考慮事項。
3.3。AotingBots:ジャカルタにおけるオフィスビルの導入事例 -商業オフィスコンプレックスのアプリケーションの参照。
4.4。商業ビル向け自律型清掃ロボット:選定基準 -追加の選択と展開の考慮事項。
オフィスビルの清掃ロボットは、ロビー、廊下、受付エリア、共有ワークスペースの定期的な床のメンテナンスを自動化することができます。適切なソリューションは、床材、建物のレイアウト、歩行者の交通量、営業時間、清掃頻度によって異なります。
倉庫や工場とは異なり、オフィスビルには、従業員、訪問者、家具、および敏感な作業環境の周りで動作できる清掃機器が必要です。したがって、騒音、ナビゲーションの精度、および最小限の混乱が重要な選択要因です。
自律清掃は、ロボットが予測可能な床清掃ルートを処理し、清掃スタッフがデスククリーニング、洗面所、詳細な表面メンテナンスなど、人間の判断が必要なタスクを管理する場合に最も効果的です。
すべてのオフィスエリアが同じ運用条件を提供しているわけではありません。オープンスペースや長い廊下は、一般的に家具付きの会議室や混雑したワークステーションよりも予測可能なルートを提供します。
実用的な展開計画は、建物を清掃ゾーンに分割する必要があります。
| オフィスエリア | クリーニングの要件 | ロボットの適合性 |
|---|---|---|
| メインロビー | 頻繁なほこりやゴミの除去 | 高い |
| 受付エリア | 家具や訪問者の周りの床をきれいにする | 高く、ルートの調整があります |
| 廊下 | 長い経路に沿って繰り返し清掃 | 高い |
| オープンプランのオフィス | 机や椅子の周りの掃除 | 中程度から高い |
| ミーティングルーム | 占有率に応じた柔軟なスケジューリング | 適度 |
| カフェテリア | 食品粒子と変化する障害物 | 評価が必要です |
| 階段 | ステップと垂直方向の遷移 | スタンダードフロアロボットには適していません |
| トイレ | 詳細な衛生と設備の清掃 | 専用の清掃方法が必要です |
ロビーや受付エリアは、定期的な歩行者の移動と目に見える汚れの蓄積を経験するため、実用的な出発点です。
廊下には比較的一貫した清掃ルートがあります。その適合性は、利用可能な幅、ドアの位置、家具の配置、歩行者の流れによって異なります。
オープンプランのオフィスでは、より注意深いマッピングが必要です。椅子、ケーブル、一時的な収納、個人の所有物は、一日中利用可能な清掃スペースを変更する可能性があります。
会議室は、居住者が去った後の定期的な清掃に適しています。これにより、中断が減り、ルート計画がより予測可能になります。
シンガポール国立環境庁の2026年の清掃ガイダンスは、自律型ロボットに適していることで施設を区別しています。オープンアトリウムや廊下は非常に適している一方、散らかった部屋や高交通量のスペースはより考慮が必要です。
設備の選択は、広告されている最大の清掃能力ではなく、建物の実際の清掃条件から始めるべきです。
5つの技術的要因に特に注意が必要です。
オフィスビルは一般的にいくつかの床材を組み合わせています。
受付エリアには大理石と人工石があります。
廊下にはセラミックタイルとテラゾーがあります。
エグゼクティブスペースにはハードウッドまたはエンジニアリングウッドがあります。
オフィスや会議室に短いパイルのカーペットを敷く。
共用施設にはプラスチックやその他の弾力性のある床材があります。
ロボットは遭遇する特定の表面に適している必要があります。カーペットの厚さ、床の移行、表面仕上げ、および清掃方法はパフォーマンスに影響を与える可能性があります。
混合床環境の場合、1台の機械が必要な表面を処理できるかどうか、または異なる清掃方法が必要かどうかを評価してください。
水を使わない掃除ロボットは、オペレーターが定期的な床のメンテナンスに排水を導入せずに掃除、掃除、ほこり取りを組み合わせたい場合に役立ちます。
ただし、水を使わないクリーニングは、深いカーペット抽出や専門的なシミ処理と混同すべきではありません。これらのタスクには、従来の機器が必要な場合があります。
占有されたオフィスビルにおいて、騒音は主要な考慮事項です。
清掃作業は、レセプションデスク、会議室、電話エリア、従業員ワークステーションの近くに置く場合があります。
機器の公表された動作騒音レベルを比較し、実際の環境でテストしてください。騒音は、清掃モード、床材、ブラシの状態、および動作条件によって異なる場合があります。
例えば、 AotingBots SW 55は商用の清掃ロボットです。 公表された騒音レベルは62 dB(A)以下です。また、騒音管理が重要な環境では、静音動作モードを提供します。
適切な運営スケジュールは、現地試験を通じて決定する必要があります。
オフィスの環境は一日中変化します。
従業員が椅子を移動し、訪問者が受付エリアに入り、清掃カートが廊下を占有し、仮設物が確立されたルートに沿って現れます。
オフィスビルの清掃ロボットは、信頼性の高いマッピング、位置決め、障害物検出を提供する必要があります。
評価する:
レーザーベースのナビゲーションと位置決め。
リアルタイム障害物検知
ルート計画と地図の更新。
制限区域の管理。
ルートの自動復旧
手動介入オプション
ナビゲーションは、静かな期間と混雑した期間の両方でテストする必要があります。
ガラスのパーティション、反射面、狭い通路、エントランスマット、低レベルの障害物に特に注意してください。これらの条件は知覚とルート実行に影響を与える可能性があります。
バッテリーの耐久性によって、ロボットを異なる建物ゾーンにスケジュールする方法が決まります。
バイヤーは、広告された清掃効率と実際に完了したカバレッジを区別する必要があります。公表された生産性の数字には、中断、障害物、ルート変更、充電が含まれていない場合があります。
以下を考慮してください:
| パラメータ | 何故それが重要なのか |
|---|---|
| クリーニングの効率 | 潜在的なエリアカバレッジを示す |
| バッテリーの耐久性 | 使用可能な稼働時間を決定する |
| 充電時間 | 毎日のスケジュールに影響を与えます |
| クリーニングの幅 | ルート効率に影響 |
| 廃棄物の容量 | メンテナンスの頻度を決定する |
| マッピング容量 | レイアウトの拡大や変更をサポート |
理論的な生産性が高いロボットが必ずしも良い選択肢ではありません。オフィス家具をナビゲートし、スケジュールされたルートを完了できるコンパクトな機械は、より良い操作性を提供するかもしれません。
マルチフロアオフィスビルは追加要件を導入します。
ロボットはエレベーターやアクセスゲート、制御された建物の入り口とやり取りする必要があるかもしれません。これらの機能は、互換性のあるインターフェースと建物の既存のインフラストラクチャに依存します。
機器を選択する前に、確認してください:
エレベータ制御がサポートされているかどうか。
アクセス制御の統合が利用可能かどうか。
Wi-Fiのカバレッジが十分かどうか。
充電場所が利用可能かどうか。
リモートタスク監視がサポートされているかどうか。
複数のユーザーが異なるアクセス許可を必要とするかどうか。
国家環境庁は、遠隔操作リフトやドア、十分な操縦スペース、安定したWi-Fi、充電インフラを重要な展開上の考慮事項として強調しています。
成功した展開には、マシンをオンにしてマップを作成する以上のことが必要です。
構造化された実施過程は、施設管理者が不適切な領域を特定し、実行可能な清掃スケジュールを確立するのに役立ちます。
ステップ1:サイトの評価を行う
意図された清掃エリアを点検し、床材、廊下の幅、出入り口、家具、床の移行、歩行者の通行を記録してください。
マッピングを開始する前に、制限されたエリアと潜在的なナビゲーション障害を特定してください。
ステップ2:建物を清掃ゾーンに分ける
ロビー、廊下、オープンオフィス、会議エリアを管理しやすいルートに分けてください。
占有率と清掃頻度に応じて、異なる清掃スケジュールを割り当てます。
ステップ3:地図と運行スケジュールを設定する
クリーニングルートを作成し、制限されたゾーンを定義します。機器によってサポートされている場合は、異なる動作速度とスケジュールを設定します。
占有されたオフィスについては、予測可能なルートを優先し、従業員の近くで不必要な移動を避けてください。
ステップ4:実際の条件下でロボットをテストする
代表的な勤務期間中にトライアルクリーニングセッションを実施してください。
完了したエリア、見逃したセクション、障害物に関連する中断、充電頻度、および手動介入を記録します。
ステップ5:清掃と施設スタッフの訓練
スタッフは、操作、緊急停止、廃棄物処理、充電、定期メンテナンス、基本的なトラブルシューティングを理解する必要があります。
運用上のアラートに対応するための明確な責任を確立してください。
ステップ6:パフォーマンスを確認し、ルートを調整する
不完全な箇所や繰り返し発生する中断を特定するために、清掃レポートと現場検査を使用してください。
家具のレイアウトや建物の操作が変更された場合は、ルートを更新してください。
評価するとき オフィスビルの掃除ロボットAotingBots SW 55 Aは、中規模および小規模の商業環境に考慮すべき関連モデルです。
その公表された仕様には、以下が含まれます:
| 技術的パラメータ | SW 55 A |
|---|---|
| 寸法 | 615×58 5×650 mm |
| ロボットの重量 | 91のkg |
| クリーニングの効率 | 1,200のmの²/h |
| クリーニングパス | 615/705のmm |
| バッテリー容量 | 52ああ |
| ハードフロア耐久 | 12時間まで |
| サイレントモード耐久性 | 最長16.5時間まで |
| 充電時間 | 2時間です |
| 騒音レベル | ≤62デシベル(A) |
| 最大マッピング面積 | 40,000平方メートル |
これらはmanufacturer-published仕様であり、毎日の清掃結果を保証するものではありません。
SW 55 Aには4つのクリーニング機能が統合されています。
スクラブ。
掃除だ
掃除機をかける。
ダストモップ。
その水を使わないクリーニングデザインは、商業用屋内環境を対象としています。製品は、表面の適合性に応じて、ハードフロア、木製フローリング、カーペットをサポートしています。
その他の関連機能には、以下が含まれます:
0 cmのエッジクリーニング技術。
360度レーザーとマルチセンサーの位置決め。
リアルタイムマップ更新
エレベーターとアクセス制御の統合をサポートします。
リモートタスク管理とクリーニングレポート。
任意のセキュリティ監視および検査機能。
オフィスの廊下や家具付きスペースには、コンパクトな寸法を検討する価値があります。ただし、実際の通路のクリアランスと回転スペースは、現地調査中に確認する必要があります。
製品のアプリケーション情報には、オフィスビル、ホテル、ショッピングモール、会議センターなどが含まれています。
より広い装置の比較のために、バイヤーは探検できます AotingBotsの商用清掃ロボットレンジ レビューする 自律型清掃ロボットの選定基準。
AotingBotsは、2026年のCCE上海清掃業界イベントで発表されたインドネシアのジャカルタにおけるオフィスコンプレックスの展開も文書化しています。これにより、商業ビルアプリケーションの追加の参照が提供されます。 オフィスビルの展開について読む。
施設管理者にとって、次のステップは、容量だけで機器を選択するのではなく、公開された仕様を実際の床の状態、運転スケジュール、建物のインフラと比較することです。
はい。商業用清掃ロボットは、歩行者の交通を中心にルート、動作速度、スケジュールが設定されている場合、占有された建物で動作することができます。混雑した地域では、追加の監督が必要になる場合があります。
ロビー、受付エリア、オープンな廊下、そして大きな共有スペースは実用的な出発点です。一般的に、小さな家具付きの部屋よりも予測可能なルートを提供します。
一部の商用モデルは複数の床材をサポートしています。互換性は、カーペットの構造、表面状態、クリーニング機能、およびメーカーの仕様によって異なります。
騒音はモデルと動作モードによって異なります。購入者は、定期的なスケジュールを設定する前に、公表されたdB(A)の評価を比較し、占有されたワークスペースで試験を実施する必要があります。
一部のモデルはエレベーター制御とアクセス制御の統合をサポートしています。互換性は、ロボットのインターフェース、エレベーター制御システム、および建物のセキュリティ対策に依存します。
頻度は、歩行者の流れ、床材、占有率、および清掃基準によって異なります。ロビーや入り口は、個室や会議室よりも頻繁な清掃が必要な場合があります。
彼らは繰り返し可能な床のメンテナンスタスクを自動化するためのツールとしてよりよく見られています。人間のスタッフは、詳細な清掃、洗面所、こぼれた対応、複雑な判断を伴うタスクにとって重要です。
フロアの互換性、ナビゲーション、騒音、バッテリーの耐久性、充電の手配、アクセス制限、およびメンテナンス要件を確認します。サイトトライアルは、公開された仕様が実用的な性能に変換されるかどうかを確認するのに役立ちます。
1.1。AotingBots SW 55 A公式製品ページ -製品仕様、清掃機能、およびオフィスビルのアプリケーション。
2.2。 シンガポールNEA:成果ベースのクリーニング契約の仕様ガイド第3版(2026年) ロボットの適合性、施設インフラ、および清掃展開の考慮事項。
3.3。AotingBots:ジャカルタにおけるオフィスビルの導入事例 -商業オフィスコンプレックスのアプリケーションの参照。
4.4。商業ビル向け自律型清掃ロボット:選定基準 -追加の選択と展開の考慮事項。
お問い合わせ


